Abstract
Nell’agosto 2026 Pechino è diventata una delle principali vetrine internazionali della robotica contemporanea. La World Robot Conference e i World Humanoid Robot Games mostrano macchine capaci di correre, saltare, praticare arti marziali, giocare a calcio e recuperare l’equilibrio dopo una caduta, ma rendono altrettanto evidenti i limiti che emergono quando il robot deve interpretare autonomamente un ambiente variabile, coordinarsi con altri sistemi o manipolare oggetti non predisposti.
Accanto agli umanoidi, che attirano inevitabilmente l’attenzione per la somiglianza con il corpo umano, stanno maturando rapidamente anche i robot quadrupedi. La loro maggiore stabilità e la capacità di muoversi su scale, terreno irregolare e macerie ne favoriscono l’impiego nell’ispezione industriale, nel soccorso, nella ricognizione e nella sperimentazione militare. Le due linee di sviluppo non sono concorrenti in senso stretto, perché rispondono a esigenze differenti e mostrano soprattutto quanto la forma del robot dipenda dal compito che deve svolgere.
Il limite decisivo sembra oggi spostarsi progressivamente dalla meccanica all’autonomia. Costruire una macchina capace di compiere movimenti complessi è ormai possibile; molto più difficile è dotarla della capacità di comprendere una situazione nuova, scegliere un comportamento appropriato e portare a termine un compito senza che ogni azione sia stata preparata in anticipo.
Parole chiave
robot umanoidi, robot quadrupedi, Cina, Pechino, locomozione robotica, embodied AI, autonomia, Unitree, robotica militare, intelligenza artificiale.
Pechino come vetrina della robotica contemporanea
Dal 19 al 23 agosto 2026 Pechino ospita la World Robot Conference, alla quale partecipano centinaia di aziende e vengono presentati migliaia di prodotti e sistemi robotici destinati all’industria, ai servizi e alla ricerca. Quasi negli stessi giorni, dal 22 al 26 agosto, la città ospita la seconda edizione dei World Humanoid Robot Games, organizzata al National Speed Skating Oval e articolata in 32 prove che comprendono atletica, calcio, danza, arti marziali e scenari applicativi ispirati a fabbriche, abitazioni, alberghi, negozi e interventi di emergenza.
La concentrazione dei due eventi nello stesso luogo e nello stesso periodo offre una rappresentazione particolarmente efficace dello stato della tecnologia. Da una parte compaiono dimostrazioni spettacolari, nelle quali gli umanoidi eseguono movimenti che fino a pochi anni fa erano possibili soltanto in laboratori altamente controllati; dall’altra, proprio le gare e gli scenari dinamici mettono in evidenza difficoltà che una dimostrazione preparata può facilmente nascondere.
Le partite di calcio sono un esempio particolarmente interessante. I robot riescono a camminare, correre, calciare e rialzarsi, ma possono ancora perdere la posizione della palla, urtarsi, scegliere traiettorie poco efficaci o cadere durante un’interazione imprevista. Non si tratta necessariamente di una contraddizione, perché una sequenza motoria molto complessa può essere più facile da controllare di una situazione apparentemente banale ma continuamente variabile.
Perché un salto può essere più semplice di una partita di calcio
La locomozione robotica ha compiuto progressi enormi grazie a motori elettrici ad alte prestazioni, riduttori compatti, encoder, sensori inerziali, sistemi di misura delle forze e algoritmi capaci di correggere continuamente l’assetto della macchina. Un robot bipede che corre deve stimare la posizione del corpo, prevedere il punto di appoggio successivo e controllare accelerazioni e forze in tempi estremamente brevi; quando il movimento è stato addestrato e ottimizzato per una determinata sequenza, questa difficoltà può però essere affrontata in condizioni relativamente prevedibili.
Una partita di calcio introduce un problema di natura diversa. La posizione della palla cambia continuamente, gli altri robot costituiscono ostacoli mobili, le traiettorie non possono essere determinate in anticipo e ogni decisione modifica immediatamente la situazione successiva. La macchina deve quindi percepire, interpretare, scegliere e correggersi quasi nello stesso istante.
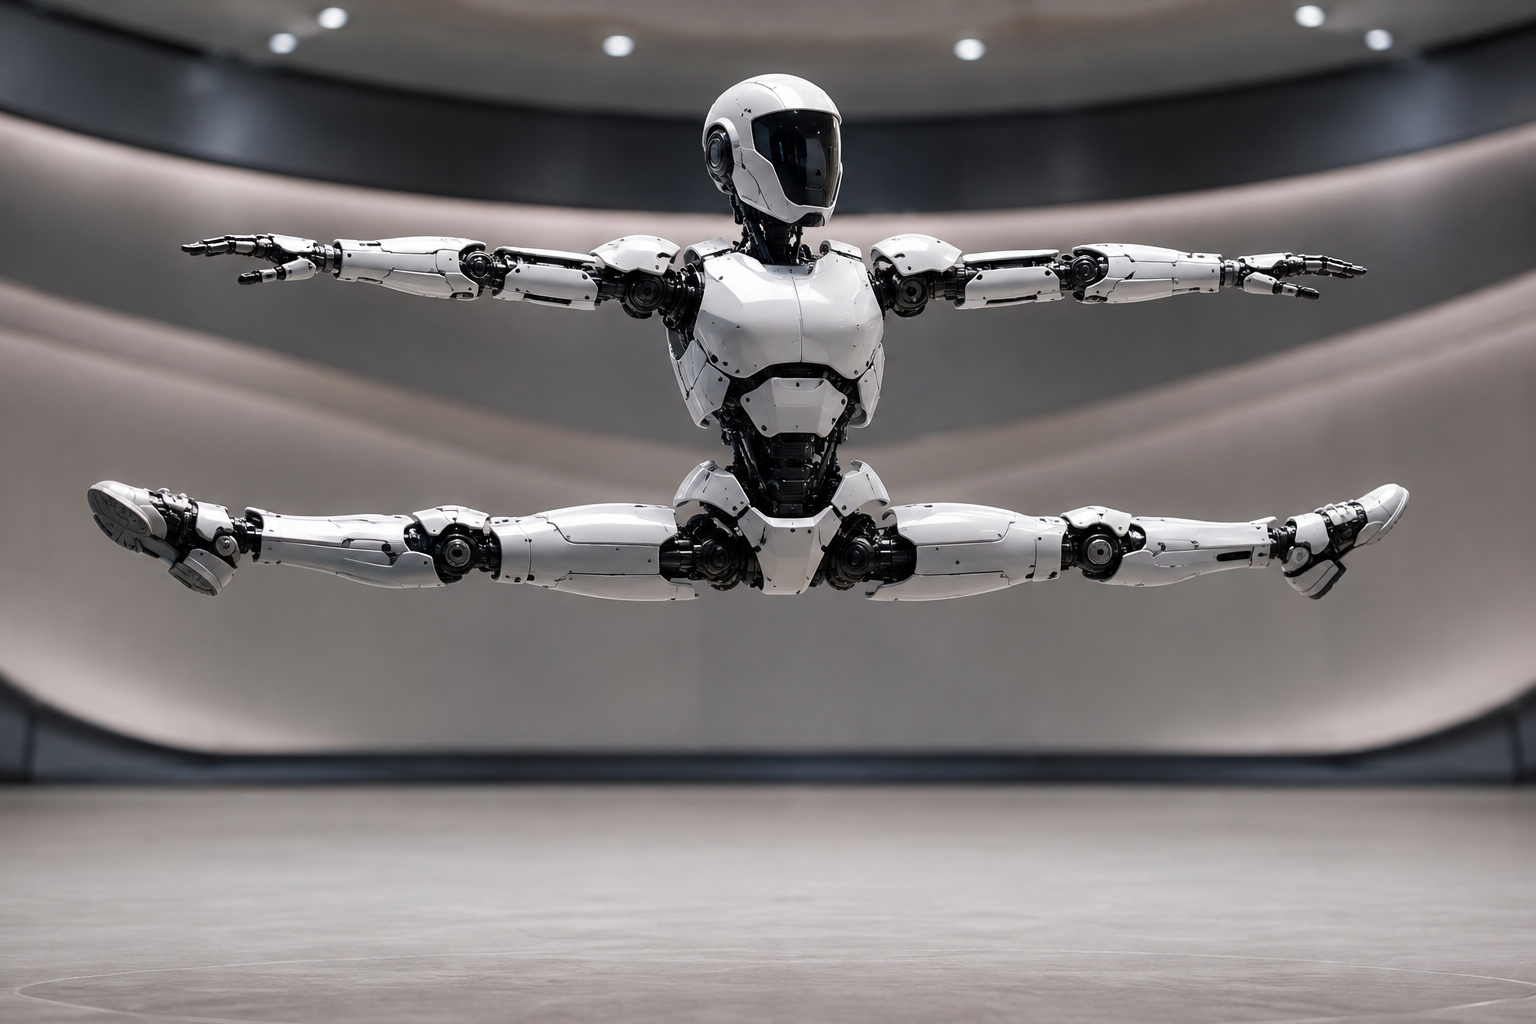
È in questa differenza che emerge uno dei limiti attuali della robotica umanoide: il corpo può possedere capacità motorie sorprendenti mentre il sistema che decide come utilizzare quelle capacità rimane molto meno generale. Per questo un umanoide può eseguire un salto spettacolare e, pochi minuti dopo, apparire goffo durante una partita.
Quando una maglietta diventa un problema difficile
La stessa apparente inversione di difficoltà emerge nella manipolazione degli oggetti. Alla World Robot Conference sono stati mostrati sistemi capaci di eseguire movimenti atletici, boxare, ballare o giocare a ping-pong, mentre operazioni quotidiane molto meno spettacolari continuano a essere problematiche.
Una maglietta, per esempio, è un oggetto deformabile che cambia forma ogni volta che viene spostato. Non presenta una geometria rigida e ripetibile, può piegarsi in modi differenti, scivolare durante la presa e assumere configurazioni difficili da prevedere. Per un essere umano queste variazioni vengono gestite quasi inconsapevolmente attraverso vista, tatto ed esperienza; per un robot richiedono invece percezione tridimensionale, riconoscimento della forma, controllo della presa e adattamento continuo.
Questo esempio aiuta a comprendere perché la robotica non possa essere valutata semplicemente osservando la difficoltà apparente di un movimento. La complessità meccanica di un salto è enorme, ma il comportamento può essere rigidamente ottimizzato; la manipolazione di un tessuto è fisicamente meno spettacolare, ma introduce un numero molto maggiore di situazioni possibili.
Il passaggio dall’automazione all’embodied AI
Una parte importante della ricerca attuale viene indicata con l’espressione embodied AI, cioè intelligenza artificiale incorporata in una macchina capace di percepire e modificare fisicamente il proprio ambiente. Il robot non deve più limitarsi a eseguire una sequenza programmata, ma deve costruire continuamente un ciclo tra percezione, interpretazione, decisione, azione e verifica del risultato.
Questo passaggio distingue profondamente la robotica da un sistema che opera soltanto con informazioni digitali. Un modello linguistico può produrre una risposta errata senza modificare direttamente il mondo fisico; un robot che interpreta male una distanza può cadere, urtare una persona o danneggiare un oggetto. L’affidabilità richiesta è quindi molto maggiore e la capacità di riconoscere i propri errori diventa parte integrante del problema.
Wang Xingxing, fondatore di Unitree, ha utilizzato nel 2026 l’espressione “momento ChatGPT” per descrivere il possibile salto futuro della robotica: una fase nella quale sarà possibile collocare una macchina in un ambiente sconosciuto, impartirle un comando generale e aspettarsi che comprenda autonomamente come portarlo a termine. Le previsioni sui tempi rimangono però molto incerte, proprio perché la capacità di agire nel mondo reale pone problemi che non possono essere risolti semplicemente aumentando la potenza di calcolo.
La crescita industriale cinese
L’aspetto più significativo dello sviluppo cinese non riguarda soltanto le prestazioni del singolo prototipo, ma la capacità di trasformare tecnologie sperimentali in prodotti costruiti in quantità crescenti. Aziende come Unitree, UBTech, AgiBot, Fourier e altri produttori stanno sviluppando sistemi destinati alla ricerca, all’industria e ai servizi, mentre il costo di alcune piattaforme è sceso abbastanza da permetterne una diffusione molto più ampia rispetto a pochi anni fa.
La produzione in serie ha conseguenze anche sullo sviluppo dell’intelligenza artificiale applicata alla robotica. Un numero maggiore di macchine operanti in ambienti reali significa infatti una quantità maggiore di dati su errori, superfici, oggetti, movimenti e situazioni impreviste. Questo è particolarmente importante perché, diversamente dai modelli linguistici, che possono essere addestrati utilizzando enormi quantità di testo già disponibile, i sistemi robotici necessitano di esperienze fisiche o di simulazioni sufficientemente realistiche.
La capacità manifatturiera diventa quindi parte dello stesso processo di ricerca. Migliaia di robot non rappresentano soltanto una maggiore capacità commerciale, ma anche migliaia di piattaforme potenzialmente capaci di raccogliere esperienza e migliorare le generazioni successive.
Perché non tutti i robot devono essere umanoidi
L’attenzione mediatica si concentra spesso sugli umanoidi perché il confronto con il corpo umano è immediato. Un robot che corre su due gambe o esegue un movimento atletico produce un’impressione molto maggiore di una macchina che utilizza ruote o quattro zampe, ma dal punto di vista ingegneristico non esiste alcun motivo per cui la forma umana debba essere sempre la soluzione migliore.
Il quadrupede possiede normalmente un baricentro più basso e una base d’appoggio più ampia. Può spostare una zampa mantenendo le altre tre a terra, adattarsi separatamente alle irregolarità della superficie e superare ostacoli che mettono in difficoltà piccoli veicoli a ruote. Su una superficie regolare le ruote rimangono generalmente più semplici ed efficienti, ma quando compaiono gradini, macerie, pietre o terreno sconnesso le zampe acquistano un vantaggio evidente.
L’umanoide conserva però una caratteristica fondamentale: gli ambienti nei quali viviamo sono stati progettati per esseri umani. Scale, porte, utensili, scaffali, maniglie, pulsanti e postazioni di lavoro hanno dimensioni e geometrie compatibili con il nostro corpo. Una macchina sufficientemente abile nel camminare e nel manipolare oggetti potrebbe quindi utilizzare strutture esistenti senza richiedere una completa riprogettazione dell’ambiente.
Non esiste perciò una forma robotica universalmente migliore. La scelta dipende dalla funzione: ruote per superfici regolari, cingoli quando è necessario trasportare grandi carichi su terreni difficili, quadrupedi quando servono mobilità e stabilità su ostacoli, umanoidi quando è importante interagire direttamente con infrastrutture progettate per le persone.
I quadrupedi e le applicazioni operative
Molte delle applicazioni più immediate dei quadrupedi sono civili. Una macchina di questo tipo può trasportare telecamere, termocamere, scanner tridimensionali, rilevatori di gas o altri sensori e raggiungere zone nelle quali sarebbe rischioso inviare immediatamente un operatore umano.
Industrie chimiche, centrali energetiche, miniere, tunnel, edifici danneggiati e infrastrutture complesse rappresentano ambienti nei quali la mobilità di un quadrupede può essere particolarmente utile. Lo stesso vale nelle operazioni di soccorso, dove la possibilità di attraversare detriti o entrare in strutture instabili può consentire una prima ricognizione senza esporre direttamente una persona.
Sono proprio queste caratteristiche a spiegare anche l’interesse militare. Una macchina capace di muoversi su terreno difficile e di trasportare sensori può essere utilizzata per osservare un’area, esplorare un edificio, trasportare piccoli carichi o precedere il personale in zone considerate pericolose.
La sperimentazione militare
Robot terrestri telecomandati vengono utilizzati da anni per l’ispezione e la neutralizzazione di ordigni, quindi l’ingresso della robotica nel settore militare non rappresenta una novità. Il quadrupede aggiunge soprattutto una capacità di locomozione che i piccoli veicoli tradizionali non possiedono.
Nel 2026 sono documentate sperimentazioni sia cinesi sia statunitensi di sistemi quadrupedi destinati a impieghi militari, comprese configurazioni sulle quali sono stati montati sistemi d’arma. La presenza fisica di un’arma deve però essere distinta dalla questione dell’autonomia, perché un robot può essere completamente telecomandato, autonomo soltanto nella locomozione oppure dotato di livelli molto più elevati di capacità decisionale.
Una dimostrazione non permette inoltre di stabilire automaticamente l’effettiva utilità in combattimento. Il terreno reale introduce polvere, acqua, fango, urti, perdita del segnale, disturbi alle comunicazioni, assenza del GPS, autonomia energetica limitata e necessità di manutenzione. Una macchina che funziona perfettamente in un campo di prova può incontrare difficoltà completamente diverse quando l’ambiente non è controllato.
La questione dell’autonomia nell’impiego della forza costituisce poi un problema distinto, che coinvolge aspetti tecnici, giuridici ed etici. Un robot che decide autonomamente dove appoggiare una zampa non è equivalente a una macchina autorizzata a scegliere un bersaglio. Utilizzare la stessa parola, “autonomia”, per entrambe le situazioni rischia di nascondere una differenza fondamentale.
Dal singolo robot alla rete di macchine
Un ulteriore sviluppo riguarda il coordinamento tra più robot. Una macchina isolata possiede soltanto le informazioni raccolte dai propri sensori, mentre un gruppo collegato può condividere mappe, ostacoli e osservazioni, distribuendo compiti differenti tra le varie unità.
In un impiego civile questo può significare utilizzare diversi robot per esplorare contemporaneamente un edificio danneggiato o un grande impianto industriale. In ambito militare lo stesso principio può essere applicato alla ricognizione, alla logistica o alla sorveglianza di un’area.
Il passaggio è importante perché il robot smette progressivamente di essere soltanto una macchina mobile e diventa un nodo all’interno di una rete di sensori, comunicazioni e sistemi decisionali. La forma fisica della singola macchina può quindi diventare meno importante rispetto alla capacità dell’intero sistema di raccogliere e condividere informazioni.
Una tecnologia internazionale diventata anche una capacità industriale cinese
La crescita della robotica cinese non deve essere descritta come uno sviluppo avvenuto in isolamento. Molti dei principi utilizzati nei quadrupedi moderni derivano da decenni di ricerca internazionale sulla locomozione dinamica, compresi programmi universitari e militari statunitensi.
Progetti come Mini Cheetah del Massachusetts Institute of Technology hanno contribuito allo sviluppo di attuatori, algoritmi di controllo e architetture successivamente adottate o rielaborate in numerose piattaforme commerciali. La particolarità cinese degli ultimi anni consiste soprattutto nella velocità con cui questa base scientifica è stata associata alla disponibilità di componenti, alla produzione industriale e alla riduzione dei costi.
È un meccanismo già osservato in altri settori tecnologici: la ricerca fondamentale può svilupparsi attraverso contributi distribuiti in più paesi, mentre la capacità di industrializzarla su larga scala può concentrarsi successivamente altrove.
Cosa manca ancora
Le dimostrazioni spettacolari rischiano di far sembrare imminente una robotica generale che, in realtà, deve ancora risolvere diversi problemi fondamentali. Il parametro realmente significativo non è quanto in alto riesca a saltare una macchina, ma quanto sia capace di operare quando ciò che incontra non corrisponde alle condizioni previste.
Un robot realmente autonomo dovrebbe poter entrare in un ambiente mai osservato, costruirne una rappresentazione sufficientemente affidabile, comprendere un comando espresso in termini generali, scegliere una sequenza di azioni e modificarla quando qualcosa va storto. Dovrebbe inoltre riconoscere quando non possiede informazioni sufficienti per continuare e comportarsi in maniera prevedibile in presenza di persone.
Anche aspetti apparentemente più ordinari, come autonomia della batteria, manutenzione, resistenza alle condizioni atmosferiche e capacità di lavorare per molte ore, avranno un peso enorme nel passaggio dalla dimostrazione alla macchina realmente utile.
È probabilmente su questo terreno che nei prossimi anni si misurerà la distanza tra una robotica impressionante da osservare e una robotica realmente capace di sostituire o affiancare stabilmente il lavoro umano.
Conclusioni
Gli eventi organizzati a Pechino nell’agosto 2026 mostrano quanto rapidamente siano avanzate le capacità meccaniche dei robot e, nello stesso tempo, quanto rimanga complesso trasformare quelle capacità in autonomia generale. Gli umanoidi possono ormai eseguire movimenti atletici notevoli e hanno il vantaggio di possedere una forma compatibile con ambienti progettati per gli esseri umani, mentre i quadrupedi offrono maggiore stabilità e risultano già particolarmente adatti a terreni irregolari, ispezioni, soccorso e sperimentazioni operative.
La distinzione tra umanoide e quadrupede potrebbe tuttavia diventare progressivamente meno importante. Il futuro della robotica non richiede necessariamente un’unica forma meccanica, ma corpi differenti controllati da sistemi di percezione e decisione sempre più capaci di adattarsi al mondo reale.
La difficoltà maggiore non consiste ormai soltanto nel costruire una macchina che sappia correre, saltare o superare un ostacolo. Consiste nel costruirne una che comprenda perché debba farlo, scelga autonomamente come procedere e sappia modificare il proprio comportamento quando ciò che incontra non corrisponde a quanto era stato previsto.
È in questo passaggio, molto più che nelle prestazioni atletiche mostrate durante una dimostrazione, che si trova oggi il confine più importante della robotica.
Fonti principali
Beijing Municipal Government — 2nd World Humanoid Robot Games, Pechino, 22–26 agosto 2026.
Beijing Municipal Government — World Robot Conference 2026, Pechino, 19–23 agosto 2026.
Reuters — How US military funding propelled China’s robot dogs, agosto 2026.
Reuters — Robots poised for “ChatGPT moment,” Unitree CEO says, agosto 2026.
Reuters — presentazione e sviluppo dei nuovi umanoidi Unitree, agosto 2026.
Reuters — ACE Robotics e sviluppo dell’embodied AI, agosto 2026.
Associated Press — reportage dalla World Robot Conference 2026 di Pechino.
Massachusetts Institute of Technology, Biomimetic Robotics Laboratory — progetto Mini Cheetah e ricerca sulla locomozione dinamica quadrupede.
University of Pennsylvania — ricerca sul controllo e sulla locomozione dei robot quadrupedi.