Abstract
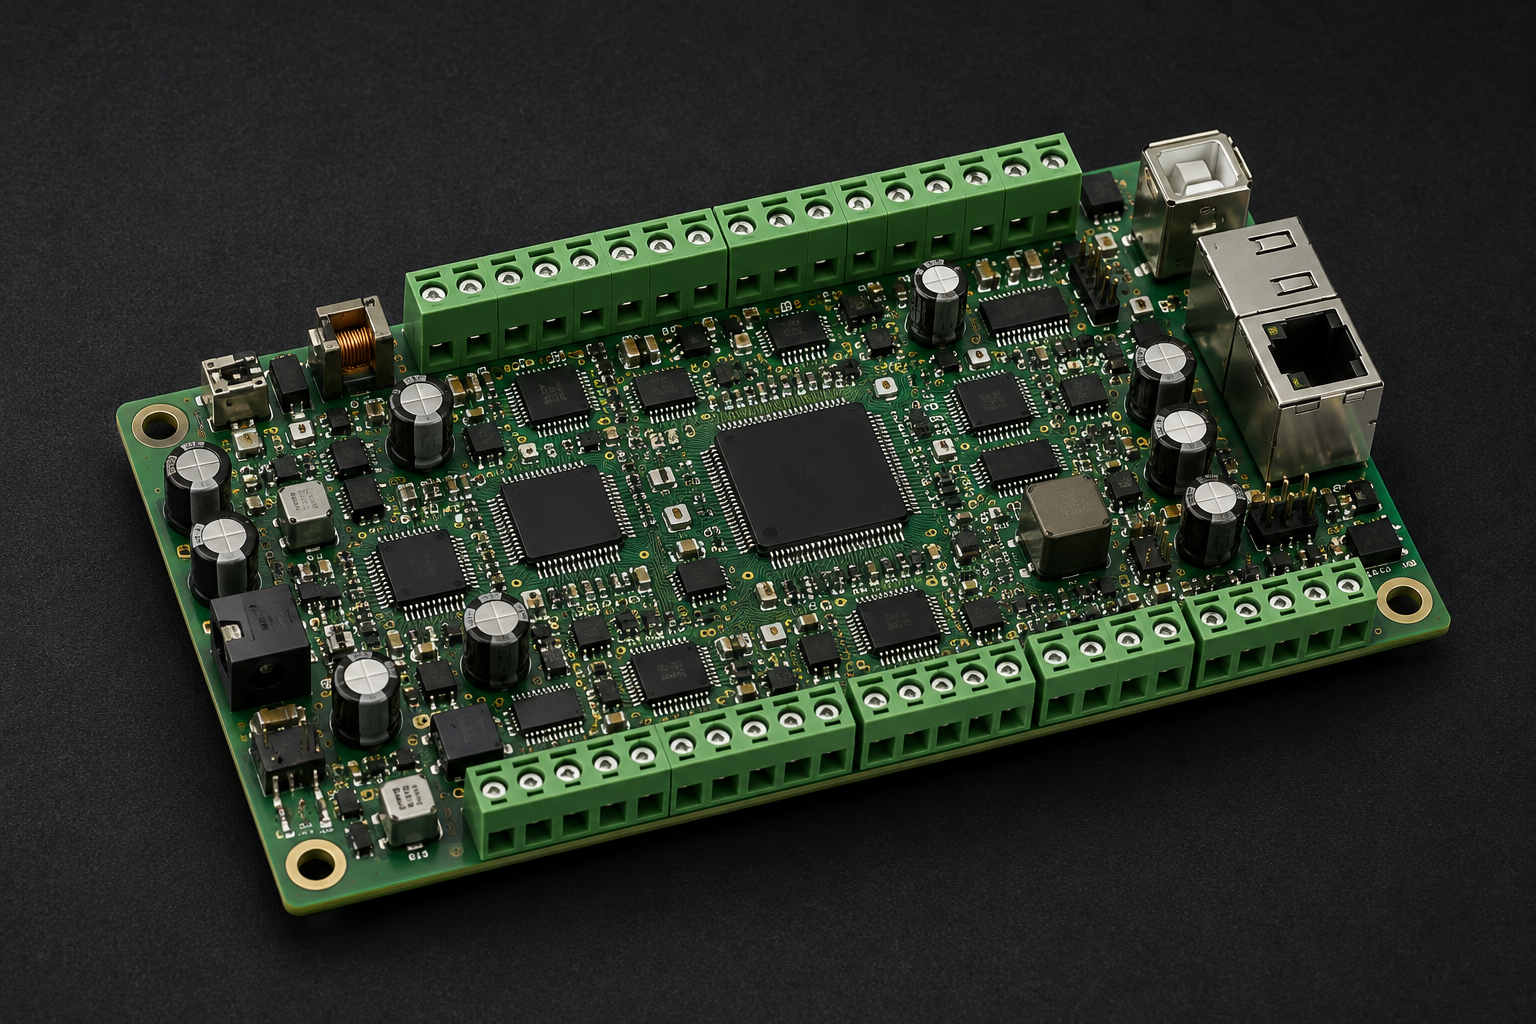
Un sistema embedded è un’unità elettronica programmabile progettata per svolgere funzioni definite all’interno di un dispositivo, di una macchina o di un impianto. Può acquisire grandezze fisiche, elaborare segnali, registrare dati, comunicare con altri sistemi e comandare attuatori. A differenza di un computer generalista, non viene valutato principalmente per la capacità di eseguire applicazioni differenti, ma per la precisione, la continuità e l’affidabilità con cui svolge il compito assegnato. La stessa architettura di base può essere impiegata in una stazione meteorologica, in una serra, in un sistema di irrigazione, in un laghetto artificiale, in un edificio o in una macchina. Il controllore rappresenta però soltanto una parte dell’impianto: la qualità finale dipende anche dai sensori, dal condizionamento dei segnali, dagli stadi di potenza, dall’alimentazione, dalle protezioni, dal software e dalla corretta installazione. Un sistema tecnicamente valido deve distinguere il dato grezzo da quello elaborato, associare ogni misura a un tempo certo, verificare l’effetto dei comandi e riconoscere guasti o condizioni non plausibili. La connessione a un server può migliorare supervisione e archiviazione, ma le funzioni essenziali devono rimanere locali. Quando il sistema interviene su processi potenzialmente pericolosi, il normale controllo operativo non può sostituire dispositivi e funzioni di sicurezza progettati secondo requisiti specifici.
Parole chiave: sistemi embedded, microcontrollori, acquisizione dati, sensori, automazione, controllo, attuatori, registrazione, diagnostica, sistemi distribuiti
Un sistema costruito intorno a una funzione
Un sistema embedded è progettato per interagire con un processo fisico o con un dispositivo specifico.
Può:
- misurare una temperatura;
- contare impulsi;
- acquisire una pressione;
- controllare il livello di un liquido;
- comandare una pompa;
- regolare una ventola;
- posizionare un attuatore;
- registrare consumi;
- rilevare un’anomalia;
- trasmettere dati.
Il termine non identifica una determinata potenza di calcolo, un’unica architettura elettronica o uno specifico settore applicativo. Comprende dispositivi molto semplici, dedicati a una sola funzione, e controllori più complessi collegati a reti, interfacce operatore e sistemi di supervisione.
La tecnologia operativa comprende i dispositivi programmabili che rilevano o producono cambiamenti diretti nell’ambiente fisico mediante monitoraggio e controllo. La definizione include sistemi industriali, automazione degli edifici, trasporti e apparati di misura.
Microcontrollore, scheda e controllore non sono la stessa cosa
Il microcontrollore è il circuito integrato che contiene l’unità di elaborazione, la memoria e diverse periferiche interne.
Può comprendere:
- ingressi e uscite digitali;
- convertitori analogico-digitali;
- timer;
- contatori;
- generatori PWM;
- interfacce seriali;
- memoria non volatile;
- circuiti di supervisione e watchdog.
Una scheda elettronica aggiunge ciò che serve per utilizzare il componente: alimentazione, connettori, oscillatore, interfacce di programmazione, protezioni e circuiti di adattamento.
Un controllore destinato a un’installazione permanente può aggiungere ulteriormente:
- ingressi protetti;
- uscite di potenza o relè;
- isolamento galvanico;
- alimentazione industriale;
- morsetti;
- contenitore;
- montaggio su guida DIN;
- interfacce di comunicazione robuste;
- requisiti di compatibilità elettromagnetica;
- diagnostica.
La presenza di un processore simile non rende quindi equivalenti una scheda da laboratorio, un datalogger e un controllore industriale.
La catena di misura inizia prima del software
Una grandezza fisica non entra direttamente nel programma.
Il percorso tipico è:
- il fenomeno fisico modifica il sensore;
- il sensore produce un segnale;
- il segnale viene condizionato;
- il controllore lo acquisisce;
- il valore viene convertito;
- il dato viene verificato, salvato o utilizzato dal controllo.
Un sensore può fornire:
- una tensione;
- una corrente;
- una resistenza;
- una capacità;
- una frequenza;
- una sequenza di impulsi;
- un messaggio digitale.
Il circuito di condizionamento può amplificare, filtrare, linearizzare, isolare o limitare il segnale.
La qualità della misura non dipende quindi soltanto dal numero ottenuto nel programma. Dipende dall’intera catena, compresi cablaggio, alimentazione, schermatura, posizione e condizioni ambientali.
Le procedure di osservazione distinguono misura, campionamento, calibrazione, interconfronto, riduzione dei dati e qualità dei sistemi automatici, mostrando che il sensore costituisce solo una parte del processo osservativo.
Segnali analogici
Un segnale analogico varia in modo continuo entro un determinato intervallo.
Esempi comuni sono:
- 0–5 V;
- 0–10 V;
- 1–5 V;
- 4–20 mA;
- tensioni prodotte da termocoppie;
- resistenze variabili;
- ponti di misura.
Il convertitore analogico-digitale assegna un numero al segnale ricevuto.
Il risultato dipende da:
- intervallo elettrico;
- tensione di riferimento;
- numero di bit;
- rumore;
- stabilità dell’alimentazione;
- impedenza della sorgente;
- frequenza di campionamento;
- circuito di ingresso.
Un convertitore a molti bit non garantisce automaticamente una misura accurata. Può produrre numeri molto dettagliati partendo da un segnale disturbato, da una tensione di riferimento instabile o da un sensore non calibrato.
Segnali digitali
Un sensore digitale esegue internamente una parte della conversione e trasmette il risultato mediante un protocollo.
Il vantaggio è la riduzione della sensibilità del valore numerico alle cadute di tensione lungo il collegamento. Rimangono però altri problemi:
- limiti di distanza;
- incompatibilità dei livelli logici;
- disturbi;
- errori di comunicazione;
- indirizzi duplicati;
- ritardi;
- perdita di pacchetti;
- sensore bloccato su un valore precedente.
Il fatto che il dato arrivi in forma digitale non garantisce che rappresenti correttamente il fenomeno. Un sensore di temperatura esposto alla radiazione solare può trasmettere perfettamente un valore fisicamente non rappresentativo dell’aria.
Risoluzione, accuratezza e ripetibilità
Questi termini non sono equivalenti.
La risoluzione indica la più piccola variazione rappresentabile o distinguibile dal sistema.
L’accuratezza indica quanto il risultato può discostarsi dal valore di riferimento.
La ripetibilità indica quanto misure ripetute nelle stesse condizioni risultano vicine tra loro.
Un dispositivo può visualizzare 23,47 °C e avere un’incertezza molto superiore a 0,01 °C.
Può anche produrre valori molto ripetibili ma sistematicamente spostati. In questo caso il sistema è stabile, ma non accurato.
La calibrazione confronta il dispositivo con riferimenti noti. Non corregge però gli errori prodotti da una collocazione sbagliata o da un fenomeno diverso da quello che si voleva misurare.
Il dato grezzo deve essere conservato
Un sistema può applicare:
- conversioni;
- compensazioni;
- medie;
- filtri;
- correzioni;
- eliminazione dei valori anomali.
Il valore elaborato può essere più utile per il controllo o la visualizzazione, ma non dovrebbe sostituire definitivamente il dato originario.
È opportuno distinguere:
- dato grezzo, ricevuto dal sensore;
- dato convertito, espresso nell’unità fisica;
- dato filtrato, utilizzato dal controllo;
- dato validato, esaminato dopo controlli e manutenzione.
Questa separazione permette di ricostruire errori, ricalcolare le serie e verificare se un’anomalia appartenga al processo oppure all’elaborazione.
Campionare non significa osservare continuamente
Il controllore legge il segnale in istanti separati.
La frequenza di campionamento deve essere coerente con:
- velocità del fenomeno;
- risposta del sensore;
- rumore;
- capacità di memoria;
- consumo energetico;
- tempo disponibile per l’elaborazione.
Una temperatura ambientale può cambiare lentamente. Vibrazioni, correnti elettriche o impulsi di un encoder possono richiedere acquisizioni molto più rapide.
Leggere mille volte al secondo un sensore che impiega un minuto per adattarsi non crea nuova informazione. Produce molti campioni della stessa risposta ritardata.
L’intervallo di acquisizione deve dipendere dalle caratteristiche del fenomeno e del sistema di misura.
Il tempo è una grandezza misurata insieme al dato
Ogni valore dovrebbe essere associato a un riferimento temporale certo.
Un record può contenere:
data_ora, sensore, valore_grezzo, valore_convertito, stato, erroreNei sistemi mobili o distribuiti possono essere aggiunti:
latitudine, longitudine, qualita_posizione, nodo, ritardo_comunicazioneErrori di pochi secondi possono essere trascurabili in una misura giornaliera, ma importanti quando:
- il mezzo è in movimento;
- si confrontano più dispositivi;
- si ricostruisce una sequenza;
- si misura un evento rapido;
- si associa un comando alla risposta dell’impianto.
L’orologio locale può derivare. Per questo può essere sincronizzato mediante ricevitore satellitare, rete o riferimento esterno. Il sistema deve comunque sapere che cosa fare quando la sincronizzazione viene persa.
Dalla misura al controllo
Un sistema di sola acquisizione osserva e registra.
Un sistema di controllo utilizza le misure per modificare il processo.
La struttura essenziale comprende:
- sensore;
- controllore;
- algoritmo;
- stadio di uscita;
- attuatore;
- processo fisico;
- eventuale misura di ritorno.
Un esempio semplice è il controllo di una ventola:
- viene misurata la temperatura;
- il programma confronta il valore con le soglie;
- viene comandato il dispositivo di potenza;
- la ventola si avvia;
- il sistema verifica se la temperatura cambia.
L’ultimo passaggio distingue un comando impartito da un risultato realmente ottenuto.
Controllo ad anello aperto e ad anello chiuso
Nel controllo ad anello aperto il sistema esegue un’azione senza misurarne direttamente il risultato.
Esempio:
- una pompa viene accesa per dieci minuti;
- si presume che abbia erogato la quantità prevista.
Nel controllo ad anello chiuso viene misurata anche la risposta.
Esempio:
- la pompa viene avviata;
- un misuratore controlla la portata;
- il volume erogato viene calcolato;
- il sistema arresta la pompa al raggiungimento dell’obiettivo.
L’anello chiuso può compensare una parte delle variazioni, ma richiede un sensore di ritorno affidabile.
Un sensore guasto può trasformare il controllo in una sequenza pericolosa. Devono quindi esistere limiti indipendenti, tempi massimi e condizioni di arresto.
Isteresi e temporizzazioni
Un comando basato su una sola soglia può oscillare continuamente.
Se una ventola viene accesa sopra 30 °C e spenta sotto 30 °C, il rumore e le normali variazioni possono produrre molti avviamenti.
L’isteresi utilizza due limiti:
- accensione sopra 30 °C;
- spegnimento sotto 28 °C.
I valori sono soltanto un esempio.
Possono essere aggiunti:
- tempo minimo di accensione;
- tempo minimo di arresto;
- ritardo di conferma;
- durata massima;
- numero massimo di avviamenti;
- soglie separate di attenzione e allarme.
La logica deve rispettare i tempi fisici del processo. Una serra, una vasca d’acqua e un motore non rispondono con la stessa velocità.
Il controllore non alimenta direttamente i carichi
Le uscite logiche forniscono normalmente correnti limitate e lavorano a basse tensioni.
Pompe, elettrovalvole, motori e riscaldatori richiedono stadi di potenza dedicati:
- transistor;
- MOSFET;
- relè;
- contattori;
- driver;
- inverter;
- ponti ad H.
Carichi induttivi come relè, elettrovalvole e motori producono sovratensioni durante la commutazione. Servono dispositivi di protezione adatti alla corrente continua o alternata e alle caratteristiche del carico.
Una normale uscita elettronica non deve essere collegata direttamente a una rete elettrica o a un motore soltanto perché il programma sa produrre il comando.
Stato richiesto e stato reale
Il software può registrare che una valvola dovrebbe essere aperta.
Ciò non significa che lo sia realmente.
La conferma può provenire da:
- finecorsa;
- encoder;
- pressostato;
- flussostato;
- sensore di corrente;
- sensore di posizione;
- variazione del processo.
È utile distinguere almeno:
comando_richiesto
uscita_elettrica
stato_attuatore
risposta_processo
Un relè può essere eccitato mentre il contatto è danneggiato. Un motore può assorbire corrente ma essere bloccato. Una pompa può girare senza muovere acqua.
La diagnostica nasce dal confronto tra questi livelli.
Registrazione dei dati
Il sistema può salvare dati:
- nella memoria interna;
- su memoria rimovibile;
- in un dispositivo esterno;
- su un computer locale;
- su un server;
- in un database.
La memoria locale rimane importante anche quando esiste una connessione di rete.
Permette di:
- non perdere dati durante un’interruzione;
- conservare gli eventi di guasto;
- ricostruire ciò che è accaduto;
- trasmettere successivamente i campioni mancanti;
- confrontare il dato locale con quello ricevuto dal server.
Occorre considerare durata della memoria, numero di scritture, corruzione del file e interruzioni dell’alimentazione.
Comunicazione
Un sistema embedded può comunicare mediante collegamenti locali o reti più ampie.
Le possibilità comprendono:
- bus seriali interni;
- comunicazioni punto-punto;
- RS-485;
- CAN;
- Ethernet;
- Wi-Fi;
- Bluetooth;
- reti radio;
- rete cellulare.
La scelta dipende da:
- distanza;
- ambiente;
- velocità;
- affidabilità;
- consumo;
- immunità ai disturbi;
- numero di dispositivi;
- necessità di isolamento;
- disponibilità dell’infrastruttura.
Una comunicazione wireless è comoda, ma non sempre costituisce la soluzione più robusta. In ambienti disturbati o per collegamenti fissi, una rete cablata differenziale può risultare più adatta.
Controllo locale e supervisione remota
Il controllore locale dovrebbe mantenere le funzioni essenziali anche quando:
- il router è spento;
- la rete Internet non è disponibile;
- il server non risponde;
- il servizio remoto è in manutenzione.
Il server può occuparsi di:
- grafici;
- archiviazione;
- confronto storico;
- configurazione;
- notifiche;
- supervisione.
Le decisioni immediate di protezione non dovrebbero dipendere esclusivamente dalla rete.
Una pompa non deve continuare a funzionare a secco perché il server non è raggiungibile. Una serra non deve smettere di ventilare perché è caduta la connessione.
I sistemi di tecnologia operativa possiedono requisiti specifici di disponibilità, affidabilità, prestazione e sicurezza che devono essere considerati insieme alla connettività e alla protezione informatica.
Sistemi distribuiti
Un impianto può essere suddiviso in più nodi.
Ogni nodo può:
- acquisire i sensori locali;
- controllare attuatori vicini;
- salvare temporaneamente i dati;
- comunicare con un supervisore.
Il controllore centrale raccoglie informazioni e coordina le funzioni comuni.
Questa struttura può essere utile in:
- serre con più settori;
- reti di stazioni;
- irrigazione distribuita;
- edifici;
- serbatoi distanti;
- impianti industriali;
- macchine composte da più moduli.
La distribuzione riduce alcuni cablaggi, ma introduce nuovi problemi: sincronizzazione, indirizzamento, perdita della comunicazione, aggiornamento del software e diagnostica dei nodi.
Stazioni meteorologiche
Una stazione automatica può acquisire:
- temperatura;
- umidità;
- pressione;
- precipitazione;
- vento;
- radiazione;
- stato del terreno.
Il controllore può:
- contare impulsi;
- calcolare medie e raffiche;
- registrare estremi;
- applicare controlli di plausibilità;
- salvare e trasmettere i dati;
- segnalare sensori non aggiornati.
La precisione elettronica non compensa un’installazione scorretta.
Schermatura, altezza, esposizione, distanza dagli ostacoli, manutenzione e continuità della serie rimangono determinanti.
Mappatura mobile
Un sistema mobile può associare temperatura, umidità e altre misure alle coordinate geografiche.
Sono necessari:
- sensore rapido;
- schermatura;
- ventilazione;
- posizione GNSS;
- tempo sincronizzato;
- memoria;
- alimentazione;
- montaggio lontano dalle sorgenti di calore.
Il dispositivo produce una sequenza di punti lungo un percorso. La superficie continua mostrata su una carta viene invece stimata mediante elaborazione.
Il sistema embedded gestisce acquisizione e sincronizzazione, ma la validità della mappa dipende anche dal protocollo di misura e dalle correzioni temporali.
Serre
In una serra il controllore può misurare:
- temperatura interna ed esterna;
- umidità;
- radiazione;
- punto di rugiada;
- umidità del substrato;
- temperatura del terreno;
- vento e pioggia.
Può comandare:
- finestre;
- ventilatori;
- ombreggiamento;
- riscaldamento;
- irrigazione;
- nebulizzazione.
Gli attuatori devono essere coordinati.
Non avrebbe senso riscaldare mentre le aperture sono completamente aperte oppure nebulizzare quando l’aria è già prossima alla saturazione.
Il sistema deve conoscere priorità, condizioni di sicurezza e stato reale degli organi mobili.
Umidità del terreno e irrigazione
Un sensore nel terreno non produce necessariamente una percentuale universale di acqua.
La lettura può dipendere da:
- tipo di suolo;
- salinità;
- fertilizzanti;
- temperatura;
- tecnologia della sonda;
- profondità;
- contatto;
- calibrazione.
Il controllore può confrontare più sensori, aprire una valvola e verificare l’effetto attraverso:
- variazione della lettura;
- portata;
- pressione;
- volume erogato;
- tempo di funzionamento.
La mancata variazione dopo l’irrigazione deve essere interpretata come possibile guasto, non come richiesta automatica di continuare indefinitamente.
Laghetti e vasche
Un sistema può monitorare:
- livello;
- temperatura a diverse profondità;
- ossigeno disciolto;
- pH;
- conducibilità;
- torbidità;
- portata;
- stato delle pompe.
Può controllare:
- ricircolo;
- aerazione;
- filtrazione;
- reintegro;
- scarico;
- allarmi.
Le sonde immerse richiedono pulizia, calibrazione e verifica periodica.
Il controllo deve distinguere il comando elettrico dalla risposta idraulica. Una pompa accesa non garantisce che esista realmente una portata.
Monitoraggio elettrico ed energetico
Con circuiti di misura appropriati possono essere acquisiti:
- tensione;
- corrente;
- potenza;
- energia;
- frequenza;
- fattore di potenza;
- stato delle batterie;
- produzione di un impianto.
Il sistema può individuare:
- sovraccarichi;
- consumi anomali;
- motori bloccati;
- batterie degradate;
- carichi rimasti accesi;
- riduzione della produzione.
Le misure su rete richiedono isolamento, protezioni e componenti adeguati alle tensioni presenti. La bassa tensione logica del controllore non rende sicuro il resto del circuito.
Automazione degli edifici
Le applicazioni comprendono:
- illuminazione;
- ventilazione;
- pompe;
- serrande;
- locali tecnici;
- controllo degli accessi;
- monitoraggio dei consumi;
- segnalazione degli allarmi.
La tecnologia operativa comprende anche i sistemi di gestione degli edifici e i dispositivi che modificano processi fisici.
Il sistema deve continuare a garantire le funzioni fondamentali anche quando la supervisione remota non è disponibile.
Macchine e piccoli impianti
Un controllore può eseguire sequenze:
- verifica delle condizioni iniziali;
- avvio;
- attesa di una posizione;
- controllo del processo;
- conclusione del ciclo;
- registrazione dell’esito.
Può inoltre contare cicli, controllare tempi, diagnosticare anomalie e comunicare con pannelli o sistemi superiori.
Nel settore dei controllori programmabili, la norma IEC 61131-3:2025 definisce linguaggi testuali e grafici come Structured Text, Ladder Diagram e Function Block Diagram, oltre agli elementi per organizzare sequenze e programmi.
L’ambiente di programmazione non determina però, da solo, l’idoneità del sistema alla macchina o la conformità alle prescrizioni applicabili.
Diagnostica
Un sistema può osservare non soltanto il valore principale, ma anche il proprio funzionamento.
Può registrare:
- tensione di alimentazione;
- corrente dei carichi;
- temperatura interna;
- stato delle comunicazioni;
- numero di riavvii;
- memoria disponibile;
- ritardi;
- durata dei cicli;
- errori dei sensori;
- posizione degli attuatori.
Le anomalie possono comparire come cambiamenti graduali:
- un motore impiega più tempo;
- una pompa assorbe più corrente;
- una valvola si muove lentamente;
- un sensore deriva;
- la batteria perde autonomia.
La manutenzione basata sulle tendenze non richiede necessariamente algoritmi complessi. In molti casi sono già utili soglie, confronti con lo storico e tempi di risposta.
Watchdog e blocchi software
Il programma può fermarsi per:
- errore logico;
- comunicazione bloccata;
- memoria esaurita;
- disturbo;
- periferica che non risponde;
- alimentazione instabile.
Il watchdog è un circuito che riavvia il controllore se il software non conferma periodicamente il proprio funzionamento.
Il riavvio non risolve automaticamente la causa. Deve essere registrato e le uscite devono assumere uno stato definito.
Il programma dovrebbe evitare che una singola periferica non disponibile blocchi l’intero controllo. Acquisizione, regolazione, comunicazione e registrazione possono essere gestite come funzioni separate.
Stato sicuro
Ogni uscita deve avere una condizione prevista durante:
- accensione;
- riavvio;
- aggiornamento;
- perdita di alimentazione;
- guasto del sensore;
- perdita della comunicazione.
Lo stato più sicuro non è sempre “tutto spento”.
In alcuni processi può essere necessario:
- arrestare una pompa;
- mantenere un aeratore attivo;
- aprire una valvola;
- chiudere una serranda;
- mantenere una ventilazione minima.
La scelta deriva dall’analisi del processo e dei rischi.
Controllo operativo e sicurezza funzionale
Il normale software di automazione non deve essere considerato automaticamente una funzione di sicurezza.
Un arresto di emergenza, una protezione contro il surriscaldamento o un limite che evita un movimento pericoloso possono richiedere:
- circuiti indipendenti;
- componenti specifici;
- ridondanza;
- diagnostica;
- livelli di affidabilità definiti;
- validazione.
La serie IEC 61508 considera gli aspetti da valutare quando sistemi elettrici, elettronici o programmabili svolgono funzioni di sicurezza e applica un approccio basato sull’intero ciclo di vita.
Un controllore capace di comandare una macchina non è, per questo solo motivo, un controllore di sicurezza.
Alimentazione
Molti guasti apparentemente software derivano dall’alimentazione.
Devono essere considerati:
- tensione nominale;
- corrente di picco;
- cadute sui cavi;
- disturbi generati dai carichi;
- sovratensioni;
- inversione di polarità;
- cortocircuiti;
- interruzioni;
- batteria;
- messa a terra.
Motori, relè e trasmettitori radio possono produrre transitori che causano riavvii o errori.
È spesso utile separare alimentazione logica e potenza, mantenendo riferimenti e isolamento coerenti con il progetto.
Ambiente di installazione
Un circuito funzionante sul banco può non funzionare allo stesso modo all’esterno o vicino a una macchina.
Occorre valutare:
- temperatura;
- condensa;
- umidità;
- acqua;
- polvere;
- insetti;
- vibrazioni;
- raggi ultravioletti;
- corrosione;
- disturbi elettromagnetici;
- fulminazioni indirette.
Contenitore, pressacavi, connettori, rivestimenti e ventilazione interna fanno parte del sistema.
Chiudere completamente l’elettronica può proteggerla dall’acqua ma creare surriscaldamento o condensa. La soluzione deve considerare insieme protezione e dissipazione.
Prototipo e sistema permanente
Il prototipo serve per verificare:
- principio di funzionamento;
- sensori;
- logica;
- tempi;
- consumi;
- comunicazioni;
- attuatori.
Un’installazione permanente richiede inoltre:
- cablaggio stabile;
- connettori adeguati;
- protezioni;
- fusibili;
- circuito stampato o assemblaggio robusto;
- contenitore;
- documentazione;
- manutenzione;
- ricambi;
- possibilità di aggiornamento;
- procedure di ripristino.
La funzionalità dimostrata sul banco non equivale alla capacità di lavorare continuamente per anni.
Sicurezza informatica
Un dispositivo connesso introduce anche un percorso di accesso al processo fisico.
Devono essere considerati:
- autenticazione;
- credenziali;
- aggiornamenti;
- servizi esposti;
- segmentazione della rete;
- registrazione degli accessi;
- configurazioni di default;
- recupero dopo un aggiornamento fallito;
- accesso locale di emergenza.
La protezione dei sistemi di tecnologia operativa deve tenere conto dei requisiti specifici di disponibilità e sicurezza, evitando di applicare automaticamente soluzioni progettate per normali sistemi informatici.
La serie IEC 62443 estende la gestione della sicurezza ai sistemi di automazione e controllo e alle applicazioni IIoT connesse.
La funzione essenziale non dovrebbe dipendere da un servizio remoto non controllabile.
Documentazione
Un sistema dovrebbe essere comprensibile anche dopo mesi o anni.
La documentazione minima comprende:
- schema elettrico;
- disposizione dei componenti;
- elenco degli ingressi e delle uscite;
- indirizzi e protocolli;
- unità di misura;
- formule di conversione;
- soglie;
- priorità;
- stati di sicurezza;
- versioni del software;
- calibrazioni;
- manutenzioni;
- modifiche.
Senza documentazione, anche un sistema funzionante diventa difficile da verificare, riparare o ampliare.
Metodo di sviluppo
Una sequenza razionale può essere:
- definire il fenomeno da misurare;
- stabilire accuratezza e frequenza necessarie;
- scegliere il sensore;
- progettare il condizionamento;
- definire gli attuatori;
- analizzare i guasti possibili;
- stabilire gli stati di sicurezza;
- costruire il prototipo;
- interconfrontare i sensori;
- provare il sistema in condizioni reali;
- registrare dati e anomalie;
- modificare il progetto;
- realizzare l’installazione definitiva;
- programmare manutenzione e verifiche.
Cominciare dal controllore e cercare successivamente un’applicazione porta spesso a sistemi sovradimensionati o inadatti al processo.
Che cosa può fare un sistema embedded
Può:
- acquisire grandezze;
- associare tempo e posizione;
- registrare serie storiche;
- applicare conversioni;
- controllare attuatori;
- verificare stati;
- riconoscere anomalie;
- comunicare;
- lavorare localmente;
- integrare più processi.
Può inoltre eseguire compiti ripetitivi con una precisione temporale difficilmente ottenibile mediante interventi manuali.
Che cosa non può garantire da solo
Non può compensare automaticamente:
- sensori installati male;
- attuatori sottodimensionati;
- circuiti privi di protezioni;
- processo fisico non compreso;
- manutenzione assente;
- soglie sbagliate;
- mancanza di dispositivi di sicurezza;
- dati non rappresentativi;
- connessione inaffidabile;
- errori di progettazione.
Un algoritmo corretto non può produrre una buona misura da un sensore esposto al fenomeno sbagliato.
Un controllore non può aumentare la portata massima di una pompa o la capacità di ventilazione di una struttura.
Conclusioni
Un sistema embedded collega il mondo fisico al software.
Riceve segnali dai sensori, li converte in dati, prende decisioni, comanda dispositivi e verifica l’evoluzione del processo.
Il controllore è però soltanto uno degli elementi. La qualità dipende dall’intera catena:
- sensore;
- condizionamento;
- acquisizione;
- tempo;
- elaborazione;
- stadio di potenza;
- attuatore;
- misura di ritorno;
- alimentazione;
- protezioni;
- software;
- installazione.
Misurare non significa semplicemente leggere un numero. Controllare non significa semplicemente attivare un’uscita.
Un sistema affidabile conserva i dati grezzi, riconosce valori non plausibili, distingue il comando dallo stato reale, applica limiti e temporizzazioni e continua a garantire le funzioni essenziali anche senza connessione.
Le applicazioni possono riguardare meteorologia, mappatura, serre, irrigazione, sistemi idraulici, edifici, energia e macchine. La struttura logica rimane simile, ma cambiano sensori, tempi, rischi e requisiti.
La differenza tra un esperimento e un sistema installato permanentemente non dipende dalla complessità apparente del programma. Dipende dalla qualità con cui sono stati progettati misura, potenza, diagnostica, sicurezza e manutenzione.
Fonti principali
National Institute of Standards and Technology, Guide to Operational Technology Security, NIST SP 800-82 Rev. 3, 2023.
National Institute of Standards and Technology, definizioni e documentazione sulla tecnologia operativa e sui sistemi di controllo industriale.
International Electrotechnical Commission, IEC 61131-3:2025 – Programmable Controllers – Programming Languages.
International Electrotechnical Commission, serie IEC 61508 – Functional Safety of Electrical, Electronic and Programmable Electronic Safety-Related Systems.
International Electrotechnical Commission, serie IEC 62443 – Security for Industrial Automation and Control Systems.
World Meteorological Organization, Guide to Instruments and Methods of Observation, WMO-No. 8, edizione 2024.
World Meteorological Organization, Instruments and Methods of Observation Programme: standardizzazione, calibrazione, interconfronto e qualità dei sistemi di misura.